

Przewodnik po wyborze czujnika ciśnienia UAV do pomiaru wysokości, prędkości lotu i kontroli lotu drona
Data: 2026-09-24
Na wysokości 1500 metrów błąd barometryczny wynoszący 10 hPa przekłada się na błąd wysokości wynoszący około 84 metry. W przypadku stałopłatów UAV latających w terenie, margines ten stanowi różnicę między czystym przelotem a kontrolowaną katastrofą. Czujniki ciśnienia UAV to instrumenty, które informują kontrolera lotu, gdzie w atmosferze znajduje się statek powietrzny, a wybór odpowiedniego czujnika powinien opierać się na mierzalnych specyfikacjach, a nie na marketingu arkuszy danych.
Co faktycznie mierzą czujniki ciśnienia UAV
Czujniki ciśnienia UAV zapewniają trzy podstawowe pomiary: wysokość barometryczną, prędkość lotu i prędkość pionową. Każdy pomiar wymaga innej konfiguracji czujnika, a rozdzielenie tych funkcji na wczesnym etapie procesu projektowania pozwala zaoszczędzić miesiące pracy integracyjnej.
Wysokość barometryczna pochodzi z czujnika ciśnienia bezwzględnego. Kontroler lotu konwertuje statyczne ciśnienie w porcie na wysokość, korzystając ze standardowego modelu atmosfery. Czujnik absolutny o pełnym zakresie 110 kPa pokrywa poziom morza do około 10 000 metrów, co jest wystarczające w przypadku większości komercyjnych operacji UAV.
Prędkość wykorzystuje czujnik różnicy ciśnień. Rurka Pitota wytwarza niskie ciśnienie w wyniku ruchu do przodu, a czujnik odczytuje różnicę ciśnień pomiędzy portem statycznym a rurką Pitota. Powstałe ciśnienie delta jest proporcjonalne do kwadratu prędkości lotu. W przypadku dronów osiągających prędkość przelotową poniżej 10 m/s niezbędny jest mikroczujnik ciśnienia o pełnym zakresie poniżej 1 kPa, ponieważ ciśnienie delta przy tych prędkościach wynosi zaledwie kilkaset paskali.
Prędkość pionową zazwyczaj wyznacza się poprzez różnicowanie sygnału wysokości. Niektórzy kontrolerzy lotu łączą czujnik ciśnienia z bezwładnościową jednostką pomiarową w celu tłumienia hałasu, ale czujnik ciśnienia pozostaje głównym źródłem danych.
Wykrywanie efektu podłoża to kolejny przypadek użycia. Gdy UAV zbliża się do powierzchni lądowania, zmienia się profil ciśnienia pod ciśnieniem wirnika. Czujnik różnicowy o zakresie od 0 do 0,5 kPa i krótkim czasie reakcji dostarcza danych potrzebnych do algorytmu płynnego przyziemienia.
| Funkcja | Typ czujnika | Typowy zasięg | Format wyjściowy | Specyfikacja krytyczna |
| Wysokość barometryczna | Absolutne | 30 do 110 kPa | Cyfrowe I2C | Niski dryft długoterminowy |
| Airspeed | Mechanizm różnicowy | 0 do 1 kPa | Analogoweowe lub cyfrowe | Czułość w niskim zakresie |
| Prędkość pionowa | Absolutne | 30 do 110 kPa | Cyfrowy | Niska gęstość hałasu |
| Wykrywanie efektu uziemienia | Mechanizm różnicowy | 0 do 0,5 kPa | Analog | Szybki czas reakcji |
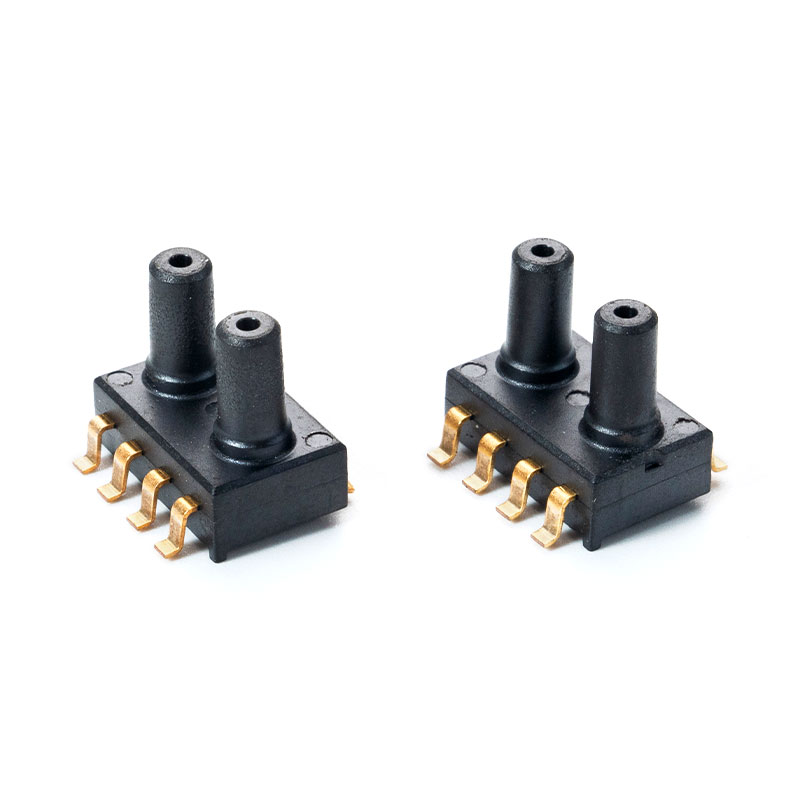 MCP-H21 Czujnik ciśnienia do dronów Opisy Seria MCP-H21 to niewielka obudowa (SOP) z dwoma portami, która integruje wzmocnienie sygnału, nieliniowość i kompensację temperatury dla... Zobacz produkt →
Pięć specyfikacji mikroczujników ciśnienia, które mają znaczenie przy projektowaniu dronów
Pięć specyfikacji określa, czy czujnik ciśnienia naprawdę działa w dronie: zakres pomiarowy, dokładność, format wyjściowy, opakowanie i stabilność termiczna. Zablokuj te pięć wartości przed rozpoczęciem projektowania PCB.
- Zakres pomiarowy - W przypadku wysokości bezwzględny zakres powinien obejmować od 30 do 110 kPa. W przypadku prędkości zakres różnicowy powinien być tak dobrany, aby oczekiwana obwiednia lotu wykorzystywała 50 do 70 procent pełnej skali.
- Dokładność - Specyfikacja wyjściowa w pełnej skali wynosząca 0,2% jest wystarczająca do utrzymania wysokości, ale błąd przesunięcia ma większe znaczenie niż liniowość. Przesunięcie FSS o 0,1% w punkcie odniesienia bazowego powoduje wielokrotny błąd wysokości pozornej.
- Format wyjściowy - Cyfrowy I2C upraszcza okablowanie i usuwa algorytm kompensacji z kontrolera lotu. Wyjście analogowe pozostaje przydatne w przypadku niestandardowych płytek autopilota z przetwornikiem ADC o wysokiej rozdzielczości i czystym analogowym interfejsem.
- Pakiet - Opakowanie do montażu powierzchniowego (SOP) jest obowiązkowe w przypadku produkcyjnych kontrolerów lotu. Pakiety DIP lub SIP sprawdzają się w testach laboratoryjnych, ale rzadko są używane w montażu dronów objętościowych.
- Stabilność termiczna - Fabryczna kompensacja termiczna w wielu punktach temperaturowych zapewnia stabilną dokładność w całym zakresie roboczym.
The precyzja czujnika różnicy ciśnień oferowane przez rodzinę MemsTech MCPh20 i MCPh21 bezpośrednio nadają się do pomiarów prędkości lotu i wpływu na ziemię na platformach wielowirnikowych i stałopłatach.
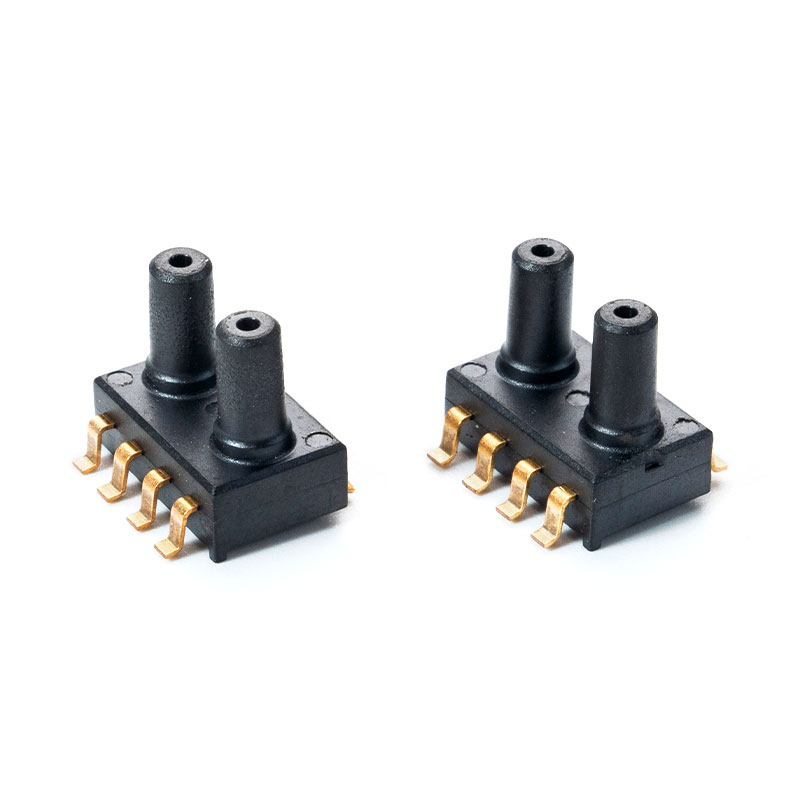 DPT-R8 Mikroczujnik ciśnienia Wprowadzenie Przedmiotem tego dokumentu jest charakterystyka funkcjonalności przetwornika różnicy ciśnień opartego na czujniku ciśnienia serii Honeywell ABP... Zobacz produkt →
Wyjście cyfrowe a analogowe: wybór interfejsu kontrolera lotu
Cyfrowe wyjście I2C jest teraz domyślne dla czujników ciśnienia UAV, ponieważ przenosi obciążenie kalibracyjne z kontrolera lotu. Wyjście analogowe nadal ma znaczenie w przypadku niestandardowych projektów autopilota, które wymagają nieprzetworzonych danych z czujników.
Cyfrowe czujniki I2C dostarczają bezpośrednio skalibrowane dane dotyczące ciśnienia i temperatury, co zmniejsza obciążenie procesora i eliminuje potrzebę stosowania precyzyjnego analogowego interfejsu. Kontroler lotu odczytuje skompensowane wartości bez wykonywania obliczeń kalibracyjnych. To najprostsza droga do wiarygodnych danych o wysokości i prędkości lotu w kompaktowym zestawie lotów UAV.
Czujniki analogowe wyprowadzają napięcie liniowo proporcjonalne do ciśnienia. Jeśli autopilot ma już 16-bitowy przetwornik ADC ze stabilnym napięciem odniesienia, czujnik analogowy może zapewnić mniejsze opóźnienia. Jednakże szum przełączania ESC z wysokoprądowych napędów silnikowych może zakłócić analogowe odczyty ciśnienia, szczególnie w konfiguracjach wielowirnikowych z czterema lub większą liczbą ESC. Opóźnienie to kolejny wyróżnik. Cyfrowe czujniki I2C zazwyczaj raportują z częstotliwością 1 kHz, co jest wystarczającą szybkością dla większości kontrolerów lotu. Czujniki analogowe mają zasadniczo zerowe opóźnienie protokołu, ponieważ wartość pojawia się natychmiast na pinie wyjściowym.
- Cyfrowe I2C - Magistrala dwuprzewodowa, wbudowana kompensacja temperatury, niższa czułość EMI, prostsze okablowanie w kompaktowych stosach.
- Napięcie analogowe - Pojedynczy pin wyjściowy, wymaga zewnętrznego ADC, pełna kontrola nad krzywą kalibracji, niższy koszt komponentów w przypadku prostych projektów.
Dryft temperaturowy: ukryta przyczyna błędu wysokościowego
Dryft temperaturowy, a nie sam czujnik, jest główną przyczyną błędu wysokości barometrycznej w systemach UAV. Temperatura powietrza spada o około 6,5 stopnia Celsjusza na 1000 metrów wzniesienia, a przesunięcie punktu zerowego czujnika zmienia się wraz ze zmianą temperatury opakowania.
Bez kompensacji wahanie o 10 stopni Celsjusza może przesunąć przesunięcie na tyle, aby wytworzyć dziesiątki metrów pozornego błędu wysokości. Kalibracja fabryczna rozwiązuje ten problem, wykonując kompensację punktu zerowego i pełnej skali w zimnych i gorących punktach temperatury, a następnie weryfikując stabilność podczas długiego okresu wygrzewania.
MemsTech stosuje ten proces w przypadku każdego produktu przed wysyłką, dlatego też specyfikacja 0,2% FSS sprawdza się w rzeczywistych warunkach lotu, a nie tylko na papierze.
Czynniki pakowania, integracji i łańcucha dostaw produkcyjnych UAV
Opakowanie do montażu powierzchniowego jest decydującym czynnikiem w masowej produkcji dronów. Pakiet SOP obsługuje automatyczne pobieranie i umieszczanie, zmniejsza powierzchnię płytki i eliminuje etap lutowania przewlekanego płytki, który spowalnia montaż DIP.
W przypadku wielkości produkcji przekraczającej 10 000 sztuk wybór opakowania ma bezpośredni wpływ na wydajność i koszt montażu. Pakiety DIP i SIP pozostają przydatne do prototypowania na stanowisku badawczym, ale wydłużają czas cyklu i wymagają pracy ręcznej na linii produkcyjnej. Czujnik przeznaczony do montażu powierzchniowego, taki jak seria MCPV5xxx, bezproblemowo integruje się z nowoczesnymi profilami do lutowania rozpływowego.
Przy pozyskiwaniu czujników do produkcji wewnętrzne możliwości dostawcy są równie ważne jak arkusz danych. MemsTech zajmuje się pakowaniem, łączeniem przewodów, spawaniem, kompensacją temperatury, kalibracją i testami dryftu wewnętrznie w znormalizowanym obiekcie o powierzchni 2000 metrów kwadratowych. Oznacza to, że spójność poszczególnych partii nie jest uzależniona od zewnętrznego podwykonawcy.
Praktyczne implikacje są proste: dostawca zorientowany na produkcję produkuje bardziej spójne czujniki UAV niż firma handlowa zaopatrująca się w wielu odlewniach. Szczegółowy opis techniczny można znaleźć w tym miejscu kompleksowy przewodnik po technologii czujników ciśnienia MEMS .
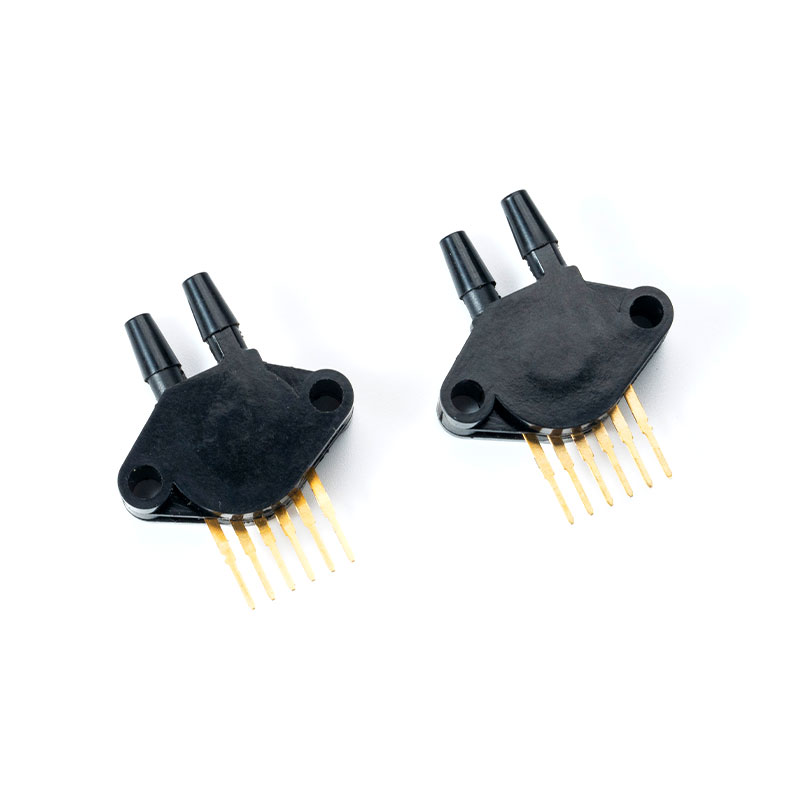 MCP5700DP Czujnik ciśnienia do zastosowań przemysłowych Seria MCP5XXXDP posiada zintegrowany silikonowy czujnik ciśnienia. Kondycjonowanie sygnału, kompensacja temperatury i kalibracja Zobacz produkt →
Często zadawane pytania dotyczące czujników ciśnienia UAV
Jaki zakres czujnika ciśnienia wybrać dla wysokościomierza UAV?
Wybierz czujnik ciśnienia bezwzględnego o zakresie obejmującym całe okno wysokości roboczej. Czujnik 30 do 110 kPa pokrywa poziom morza do około 10 000 metrów. Jeśli dron leci poniżej 6000 metrów, węższy zakres od 30 do 90 kPa zapewnia lepszą rozdzielczość.
Czy powinienem używać cyfrowego czy analogowego czujnika ciśnienia w dronie?
W przypadku większości kontrolerów lotu używaj cyfrowego czujnika I2C, ponieważ skalibrowane dane zmniejszają obciążenie procesora i upraszczają okablowanie. Wybierz wyjście analogowe tylko wtedy, gdy autopilot jest wyposażony w przetwornik ADC o wysokiej rozdzielczości, a budżet szumów pozwala na umieszczenie analogowego interfejsu w pobliżu czujnika.
Jaka jest dokładność czujnika ciśnienia MemsTech MCPh21?
MCPh21 ma dokładność wyjściową na poziomie 0,2 procent w pełnej skali. Jest to cyfrowy czujnik wyjściowy zgodny z I2C, odpowiedni do barometrycznych pomiarów wysokości i prędkości lotu w kompaktowych systemach UAV.
Czy ten sam czujnik ciśnienia może mierzyć zarówno wysokość, jak i prędkość lotu?
Pojedynczy czujnik ciśnienia bezwzględnego obsługuje wysokość, ale prędkość lotu wymaga konfiguracji ciśnienia różnicowego. Niektóre konstrukcje UAV wykorzystują dwa czujniki: jeden czujnik bezwzględny do pomiaru wysokości i jeden czujnik różnicowy do pomiaru prędkości lotu z rurką Pitota.
Polecane artykuły


Memy Tech specjalizuje się w tej dziedzinie czujników ciśnienia od ponad 14 lat.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, dystrykt Xinwu, miasto Wuxi, prowincja Jiangsu, Chiny
Prawa autorskie © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Producenci niestandardowych czujników ciśnienia MEMS
